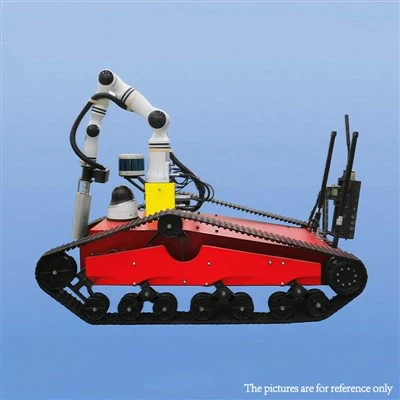
Aká je maximálna inšpekčná vzdialenosť robotického psa na kontrolu jadrovej elektrárne?
Ako dodávateľ inšpekčných robotických psov jadrových elektrární sa často stretávam s otázkami o maximálnej kontrolnej vzdialenosti týchto pozoruhodných strojov. V prostredí vysokých stávok jadrových elektrární je pochopenie schopností inšpekčných zariadení kľúčové pre zaistenie prevádzkovej bezpečnosti, účinnosti a súladu s predpismi.


1. Význam kontrolnej vzdialenosti v jadrových elektrárňach
Jadrové elektrárne sú veľké a komplexné zariadenia s rozsiahlou sieťou potrubí, reaktorov a pomocných systémov rozmiestnených v širokej oblasti. Pravidelné kontroly sú potrebné na odhalenie potenciálnych problémov, ako sú netesnosti, korózia a mechanické poruchy. Robotický pes s dlhšou inšpekčnou vzdialenosťou môže pokryť väčšiu plochu v rámci jednej misie, čím sa zníži potreba viacnásobného nasadenia a minimalizuje sa vystavenie ľudí žiareniu.
Navyše v prípade núdze alebo situácie, keď je prístup obmedzený, robotický pes, ktorý dokáže autonómne cestovať na veľké vzdialenosti, môže operátorom poskytnúť údaje a vizuálne informácie v reálnom čase, čo im umožní rýchlo prijímať informované rozhodnutia.
2. Faktory ovplyvňujúce maximálnu inšpekčnú vzdialenosť
Maximálnu inšpekčnú vzdialenosť inšpekčného robotického psa jadrovej elektrárne ovplyvňuje viacero faktorov.
Životnosť batérie
Jedným z najdôležitejších faktorov je výdrž batérie robotického psa. Tieto roboty sú zvyčajne poháňané nabíjateľnými batériami a množstvo energie, ktorú dokážu uložiť, určuje, ako ďaleko môžu cestovať. Pokročilé lítium-iónové batérie sa bežne používajú kvôli ich vysokej hustote energie. Spotreba energie robotického psa však závisí aj od jeho rýchlosti, terénu, ktorým prechádza, a od činnosti jeho senzorov a komunikačných zariadení. Napríklad stúpanie po schodoch alebo pohyb v nerovnom teréne vyžaduje viac energie ako cestovanie po rovnom povrchu.
Terén a prekážky
Usporiadanie a terén v jadrovej elektrárni môžu výrazne ovplyvniť kontrolnú vzdialenosť. Elektrárne majú často rôzne typy štruktúr a zariadení vrátane úzkych chodieb, vyvýšených plošín a oblastí s prekážkami. Robotický pes sa musí bezpečne pohybovať okolo týchto prekážok. Niektoré moderné robotické psy sú vybavené pokročilými senzormi, ako sú lidar, kamery a ultrazvukové senzory na detekciu a vyhýbanie sa prekážkam. Ťažký terén však môže spomaliť pohyb robota a znížiť celkovú vzdialenosť, ktorú dokáže prejsť za daný čas.
Komunikačný rozsah
Ďalším dôležitým faktorom je komunikačný dosah medzi robotickým psom a riadiacim centrom. Robot potrebuje v reálnom čase prenášať údaje, ako sú video kanály, údaje zo senzorov a stavové informácie, späť operátorom. Väčšina robotických psov využíva bezdrôtové komunikačné technológie, ako sú Wi-Fi alebo rádiofrekvenčné (RF) spojenia. Sila a spoľahlivosť komunikačného signálu môže byť ovplyvnená prítomnosťou kovových konštrukcií, betónových stien a elektromagnetického rušenia v prostredí jadrovej elektrárne. Ak sa komunikačný signál stratí na určitú vzdialenosť, robotický pes nemusí byť schopný efektívne fungovať, aj keď má stále dostatočnú batériu.
3. Súčasné možnosti inšpekčných robotických psov jadrových elektrární
V súčasnosti sa maximálna inšpekčná vzdialenosť robotických psov na kontrolu jadrovej elektrárne môže značne líšiť v závislosti od konkrétneho modelu a konfigurácie. Niektorí z našich pokročilých robotických psov dokážu na jedno nabitie batérie dosiahnuť kontrolnú vzdialenosť až 5 kilometrov.
Tieto roboty sú navrhnuté s vysokokapacitnými batériami a energeticky účinnými komponentmi, aby sa maximalizoval ich dojazd. Sú tiež vybavené najmodernejšími systémami vyhýbania sa prekážkam a navigáciou, ktoré im umožňujú plynulý pohyb v zložitých prostrediach. Okrem toho používame komunikačné technológie na veľké vzdialenosti, aby sme zabezpečili stabilný prenos údajov na veľké vzdialenosti.
Napríklad nášAutonómny robotický pes na inšpekciu jadrových zariadeníje špeciálne navrhnutý pre jedinečné požiadavky jadrových elektrární. Má modulárny dizajn, ktorý umožňuje jednoduchú výmenu batérií a senzorov, čím zabezpečuje nepretržitú prevádzku s minimálnymi prestojmi.
4. Vývoj v odvetví a vyhliadky do budúcnosti
Oblasť robotických psov na kontrolu jadrových elektrární sa neustále vyvíja a existuje niekoľko trendov, ktoré pravdepodobne ovplyvnia maximálnu vzdialenosť kontroly v budúcnosti.
Pokročilé technológie batérií
Výskumníci neustále pracujú na vývoji nových technológií batérií s vyššou hustotou energie a dlhšou životnosťou. Pevné batérie majú napríklad potenciál uložiť viac energie ako tradičné lítium-iónové batérie a sú menej náchylné na prehriatie a problémy s bezpečnosťou. Keď sa tieto technológie stanú komerčne životaschopnejšie, očakáva sa, že maximálna inšpekčná vzdialenosť robotických psov sa výrazne zvýši.
Vylepšené navigačné a senzorické systémy
Pokroky v oblasti umelej inteligencie a strojového učenia umožňujú vývoj sofistikovanejších navigačných a senzorických systémov pre robotických psov. Tieto systémy sa dokážu lepšie prispôsobiť zložitým prostrediam, optimalizovať dráhu robota a skrátiť čas strávený vyhýbaním sa prekážkam. Výsledkom je, že robotické psy môžu cestovať rýchlejšie a prekonať väčšiu vzdialenosť za rovnaký čas.
Hybridné komunikačné riešenia
Na prekonanie obmedzení tradičných bezdrôtových komunikačných technológií sa skúmajú hybridné riešenia, ktoré kombinujú viacero komunikačných metód, ako je satelitná komunikácia a mesh siete. Tieto riešenia môžu poskytnúť spoľahlivejšiu komunikáciu na veľké vzdialenosti, čo umožňuje robotickým psom efektívne pracovať na väčšie vzdialenosti.
5. Úvahy o rôznych scenároch inšpekcií
Vo veľkej jadrovej elektrárni môžu rôzne kontrolné scenáre vyžadovať rôzne maximálne kontrolné vzdialenosti.
Pravidelné rutinné kontroly
Pri pravidelných rutinných kontrolách potrebuje robotický pes pokryť vopred definovanú oblasť elektrárne relatívne nízkou rýchlosťou, aby sa zabezpečil komplexný zber dát. V tomto prípade je maximálna vzdialenosť kontroly určená veľkosťou oblasti, ktorá sa má kontrolovať, a dostupnou životnosťou batérie. nášAutonómny robotický pes na hliadku a inšpekciuje veľmi vhodný pre tieto typy kontrol, pretože môže byť naprogramovaný tak, aby sledoval špecifickú trasu a vykonával podrobné kontroly zariadení a zariadení.
Kontroly reakcie na núdzové situácie
V núdzovej situácii, ako je potenciálny únik alebo porucha, sa musí robotický pes dostať do postihnutej oblasti čo najrýchlejšie. Maximálna inšpekčná vzdialenosť v tomto scenári je menej znepokojujúca v porovnaní s rýchlosťou jazdy a schopnosťou prenášať údaje v reálnom čase. Dlhšia maximálna kontrolná vzdialenosť však môže byť stále prospešná, pretože umožňuje robotovi dostať sa do vzdialenejších oblastí elektrárne.
6. Záver a výzva na akciu
Maximálna inšpekčná vzdialenosť inšpekčného robotického psa jadrovej elektrárne je zložitý parameter, ktorý je ovplyvnený viacerými faktormi. Keďže technológia neustále napreduje, môžeme očakávať výrazné zlepšenia v rozsahu a schopnostiach týchto robotov.
V našej spoločnosti sme sa zaviazali poskytovať vysokokvalitné robotické psy na kontrolu jadrových elektrární, ktoré spĺňajú rôznorodé potreby našich zákazníkov. Naše produkty sú navrhnuté s najnovšími technológiami, aby sa zabezpečila maximálna kontrolná vzdialenosť, spoľahlivosť a bezpečnosť.
Ak máte záujem dozvedieť sa viac o našich inšpekčných robotických psoch jadrovej elektrárne alebo by ste chceli prediskutovať svoje špecifické požiadavky, neváhajte nás kontaktovať. Tešíme sa na príležitosť spolupracovať s vami a pomôcť vám zvýšiť efektivitu inšpekcií a bezpečnosť vašej jadrovej elektrárne.
Referencie
- Langton, V. a hosť, R. (2022, 22. novembra). Vzostup kontrolných robotov v energetickom priemysle. Monitor energie. Prevzaté z https://www.energymonitor.ai/technology/robots/rise – inšpekcia – roboty – energetika – priemysel/
- Thompson, M. (2019). Inšpekčná robotika pre jadrové elektrárne. Robotika dnes.
- White, B. (2021). Autonómna inšpekcia vo vysoko rizikových prostrediach: Úloha robotických psov. Journal of Industrial Robotics.